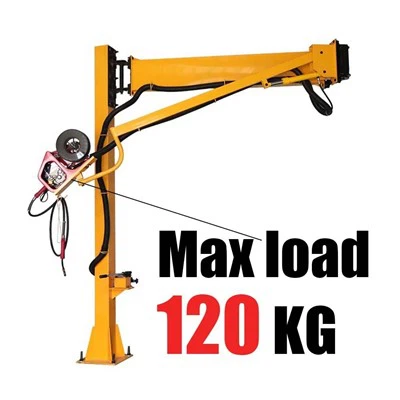
Els tipus de manipuladors es poden dividir en manipuladors hidràulics, pneumàtics, elèctrics i mecànics segons el mode de conducció; es poden dividir en manipuladors especials i manipuladors generals segons l'àmbit d'aplicació; es poden dividir en manipuladors de control de punt i control de trajectòria contínua segons el mode de control de trajectòria de moviment. Els manipuladors s'utilitzen normalment com a dispositius addicionals per a màquines-eina o altres màquines, com ara la càrrega i descàrrega i el trasllat de peces en màquines-eina automàtiques o línies de producció automàtiques, canvi d'eines en centres de mecanitzat, etc., i en general no disposen de dispositius de control independents. Alguns dispositius operatius han de ser operats directament per persones, com ara l'operador mestre-esclau utilitzat al departament d'energia atòmica per manipular mercaderies perilloses, que també s'anomena manipulador. L'aplicació de manipuladors a la indústria de la forja pot desenvolupar encara més la capacitat de producció d'equips de forja i millorar les condicions laborals com ara la calor i la fatiga.
El manipulador es va desenvolupar per primera vegada als Estats Units. El 1958, la United Controls Company dels Estats Units va desenvolupar el primer manipulador.