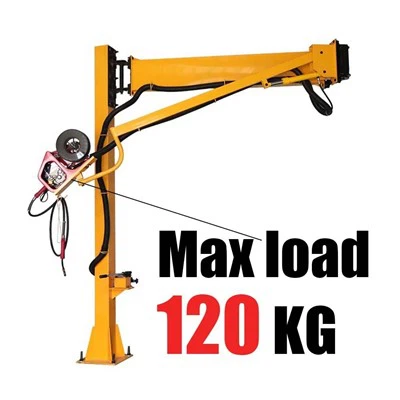
El manipulador es compon principalment de tres parts: l'actuador, el mecanisme d'accionament i el sistema de control. La mà és un component utilitzat per agafar la peça (o eina). Hi ha diverses formes estructurals segons la forma, la mida, el pes, el material i els requisits de funcionament de l'objecte agafat, com ara el tipus de subjecció, el tipus de retenció i el tipus d'adsorció. El mecanisme de moviment permet a la mà completar diverses rotacions (swings), moviments o moviments compostos per aconseguir les accions especificades i canviar la posició i la postura de l'objecte agafat. Els modes de moviment independents del mecanisme de moviment, com ara aixecar, retraure i girar, s'anomenen graus de llibertat del manipulador. Per agafar objectes en qualsevol posició i orientació a l'espai, calen 6 graus de llibertat. El grau de llibertat és el paràmetre clau del disseny del manipulador. Com més graus de llibertat, més gran és la flexibilitat del manipulador, més àmplia és la versatilitat i més complexa és la seva estructura. En general, un manipulador especial té de 2 a 3 graus de llibertat. El sistema de control completa accions específiques controlant el motor de cada grau de llibertat del manipulador. Al mateix temps, rep informació retroalimentada pel sensor per formar un control estable de llaç tancat. El nucli del sistema de control es compon generalment d'un microcontrolador, com ara un microordinador d'un sol xip o un dsp, i la funció desitjada es realitza programant-la.